
正文内容
围绕当前资讯主题整理详细信息、行业动态与应用参考。
很多朋友对于摄像头属于传感器吗和摄像头属于传感器吗为什么不太懂,今天就由小编来为大家分享,希望可以帮助到大家,下面一起来看看吧! 本文目录一览: 1、宝马三系雷达传感器有几个
很多朋友对于摄像头属于传感器吗和摄像头属于传感器吗为什么不太懂,今天就由小编来为大家分享,希望可以帮助到大家,下面一起来看看吧! 本文目录一览: 1、宝马三系雷达传感器有几个
围绕当前资讯主题整理详细信息、行业动态与应用参考。
很多朋友对于摄像头属于传感器吗和摄像头属于传感器吗为什么不太懂,今天就由小编来为大家分享,希望可以帮助到大家,下面一起来看看吧!
本文目录一览:
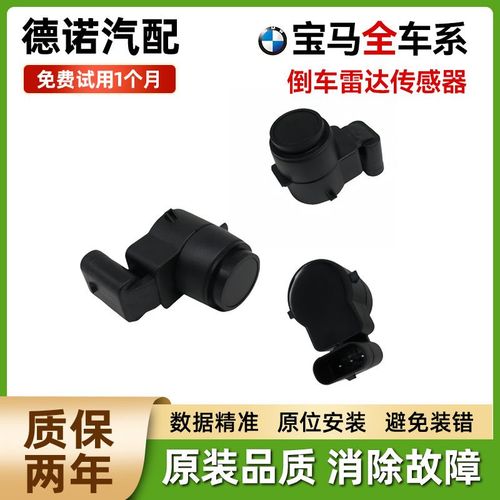
1、宝马三系的雷达传感器数量因配置和统计方式不同,存在24个、15个或最多25个(含摄像头)等多种说法。以下为具体分析:第一种说法:全车配备24个雷达传感器该统计方式将摄像头纳入传感器范畴。具体包括:泊车雷达:前后共12颗,用于近距离障碍物检测,辅助泊车操作。
2、宝马三系通常配备多个雷达传感器,具体数量因车型配置不同而有所差异。一般来说,宝马三系在前保险杠处会设有至少一个前雷达传感器。这个前雷达主要用于探测车辆前方的障碍物,比如在停车时,能帮助驾驶员提前感知与前方车辆或障碍物的距离,避免碰撞。在车辆的后保险杠位置,通常也会安装多个后雷达传感器。
3、后雷达同样安装在汽车后端保险杠上,数量和前雷达类似,也是几个传感器。外观同样是圆形或方形的小凸起,大小跟前雷达差不多。后雷达主要用于倒车时探测后方障碍物,其位置较低,方便在倒车过程中准确感知车辆后方的情况,为驾驶员提供倒车辅助。
4、抗干扰能力强,前雷达若是毫米波雷达,可支持高速自适应巡航、碰撞预警等功能,但 2 个前雷达通常是超声波类型。配置优势与局限性优势是前 2 雷达可补充车头盲区,降低低速碰撞风险,4 个后雷达覆盖更全面,减少车尾两侧死角。局限性是无法实现高速场景长距离探测,对复杂障碍物识别精度有限。
5、宝马X3的雷达开关打开后可以探测路上的雷达。宝马X3雷达系统简介宝马X3配备了多种雷达传感器,主要用于辅助驾驶和停车等功能。这些雷达分布在车辆的前部、后部和侧面等位置。 前部雷达:能够探测车辆前方一定距离内的障碍物,当有车辆、行人或其他物体靠近时,会及时发出警报。
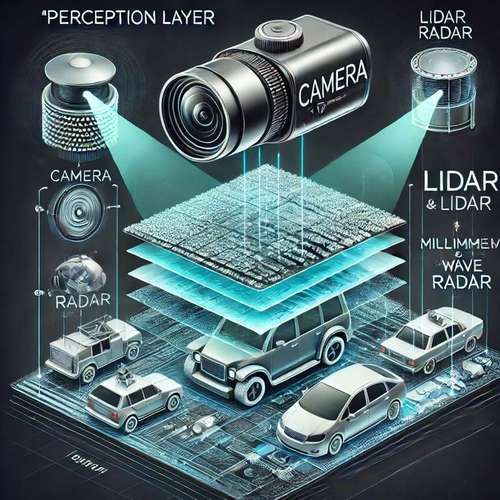
1、自动驾驶中的摄像头(Camera)作为关键传感器,其技术核心涉及图像采集、数据传输及压缩处理。
2、Camera仿真概述 自动驾驶仿真系统通过传感器数据感知周围环境,并据此进行决策。
3、摄像头(Camera):摄像头传感器使用图像信息来识别和跟踪道路上的车辆、行人和障碍物。它可以提供丰富的视觉信息,用于车道保持、碰撞警告和行人检测等功能。激光雷达(Lidar):激光雷达通过向周围环境发射激光束并测量其反射时间来生成点云图。
4、目前自动驾驶的软件系统框架主要分为两种:模块化的思路 输入:lidar、camera、radar等传感器数据。
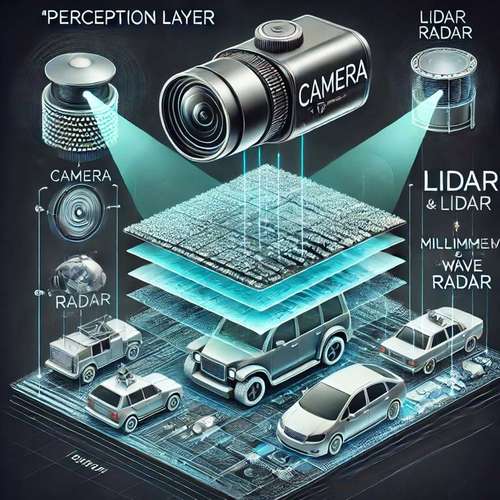
常见的普通摄像头一般由镜头、图像传感器、电路板、外壳以及可选的其他部件组成。 镜头一般由一组光学镜片构成,核心作用是汇聚光线,让景物清晰成像在图像传感器上。
入门级航拍摄像头主要由镜头模组、图像传感器、主板、云台和外壳等核心部件构成,兼顾轻量化与基础拍摄功能。镜头模组 光学镜头:多采用塑料或树脂镜片,焦距固定(如广角20mm),部分支持电子变焦。 光圈结构:通常为固定光圈(如f/8),少数机型配备微型机械光圈。
摄像头内部构造较为复杂,包含多个关键部件。镜头镜头是摄像头的重要组成部分,它的作用是聚焦光线,使图像清晰地投射到摄像头内部的感光元件上。镜头通常由多片镜片组成,这些镜片经过精心设计和制造,以校正像差、色差等问题,从而保证图像的质量。
摄像头内部构造较为复杂,包含多个关键部件。镜头镜头是摄像头的重要组成部分,它通常由多片镜片组成。其作用是收集光线,并将光线聚焦到摄像头的感光元件上。镜头的质量和性能对图像的清晰度、色彩还原度以及焦距等方面有着重要影响。
补光灯与大镜头:补光灯用于在低光照条件下提供照明,确保摄像头能够捕捉到清晰的图像。大镜头则用于提高摄像头的成像质量和监控距离。电源板与马达:电源板为摄像头提供稳定的电力供应,而马达则用于驱动云台等机械部件的运动。请注意,不同型号的海康摄像头内部构造可能有所不同,以上信息仅供参考。
智能摄像头内部拆解详解 智能摄像头作为现代家庭安防的重要设备,其内部结构复杂且精密。
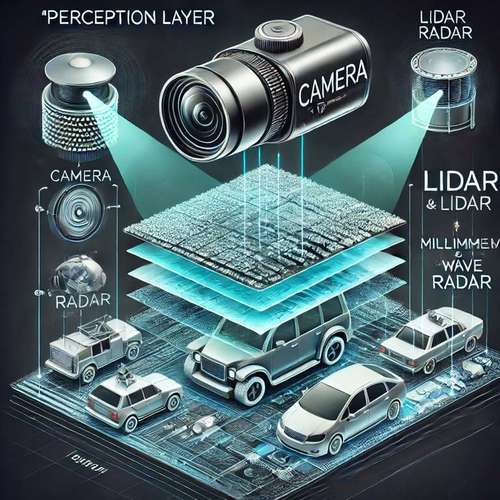
手机前置传感器主要包括环境光传感器、接近传感器、前置摄像头,以及用于人脸识别、虹膜识别、手势控制和运动检测的其他传感器。具体介绍如下:环境光传感器位于屏幕顶部或边缘,核心功能是检测周围环境的光照水平。
智能手机前屏幕常见传感器包括接近传感器、光传感器、陀螺仪、加速计、指纹传感器、红外传感器、心率传感器和RGBW传感器,具体介绍如下:接近传感器功能原理:通过发射红外线等信号,检测用户的脸部或其他物体与屏幕的接近程度。当检测到有物体靠近到一定距离时,传感器会向手机系统发送信号。
手机前置的传感器主要有两个。一个是距离感应器,另一个是光线感应器。前者用于识别手机是否放到耳边,放到耳边接听电话的时候,会自动关闭屏幕。后者用于检测使用环境的光线,可用实现自动调节手机亮度。
环境光传感器:环境光传感器用于检测周围环境的光线强度。它可以根据光线强弱自动调节手机屏幕的亮度,以确保在不同光线环境下都能获得最佳的显示效果。这不仅能提升用户的视觉体验,还能有效节省手机的电量。 前置摄像头:前置摄像头是用户进行自拍或视频通话时的主要工具。
无人驾驶技术中常用的传感器主要包括激光雷达、摄像头、毫米波雷达、超声波传感器和惯性测量单元(IMU),它们各自在环境感知、目标识别和车辆定位中发挥关键作用。 激光雷达 通过发射激光束并测量反射时间,生成高精度的三维点云图,主要用于识别障碍物的距离、形状和位置,以及道路边界的检测。
图像传感器(摄像头)作用:图像传感器是无人驾驶汽车中至关重要的传感器之一,它类似于人类的眼睛,能够捕捉周围环境的高清图像,为车辆提供丰富的视觉信息。应用:通过图像识别技术,图像传感器可以识别道路标志、交通信号、行人、其他车辆等,为自动驾驶系统提供决策依据。
感知传感器 在无人驾驶中,传感器负责感知车辆行驶过程中周围的环境信息,包括周围的车辆、行人、交通信号灯、交通标志物、所处的场景等。为无人驾驶汽车的安全行驶提供及时、可靠的决策依据。目前常用的车载传感器包括相机、毫米波雷达、超声波雷达、激光雷达等。
这些传感器包括摄像头、激光雷达、毫米波雷达和超声波雷达等。激光雷达通过发射激光束并接收反射光来测量距离,提供高精度的三维环境信息;摄像头则通过拍摄图像,并利用计算机视觉技术进行分析处理,从而识别出物体的类型、位置和速度等信息。
高质量图像传感器对于自动驾驶汽车来说至关重要,它决定了传输图像的质量,进而影响视频分析的准确性。决策技术 无人驾驶汽车在完成环境识别后,需要利用这些信息进行理解分析,并决定下一步的行动。这一过程中,最强大脑——决策系统发挥着关键作用。
如果你还想了解更多这方面的信息,记得收藏关注本站。